2016年11月21日 星期一

『臺博新知』:步行至自我意識的仿生竹節蟲機器人「HECTOR」


賴婉婷/國立臺灣博物館研究組
歐陽盛菊/國立清華大學工業工程與工程管理研究所碩士
歐陽盛芝/國立臺灣博物館
新一代具認知功能的六足自動機器人「HECTOR」(HExapod Cognitive au Tonomously Operating Robot)2015年3月正式對外發表,體長約90公分,重12公斤,能夠背負接近體重三倍約30公斤貨物行動。這款模擬印度紅腳竹節蟲(Carausius morosus)的仿生機器人,獨特的身體架構使其具有靈活的自由度能自行走動,成功跨越階梯、走過碎石地、跨越崎嶇地形,特殊運動控制系統設計僅運動功能協調(Walknet & Navinet)方面就耗費74萬歐元(2,664萬台幣),但最令人驚豔的是此款機器人具自我意識及認知功能,因為生物智能行為的一個重要特性便是能夠想像、預先規劃,儘管HECTOR智力還遠不如模仿的目標昆蟲,但卻已表現出最簡單的智能行為,能處理複雜的感應器數據以協調足部的運動,前進時能自由選擇適合的步法,以適應路況多變的地面環境,可獨立行走並克服障礙物。
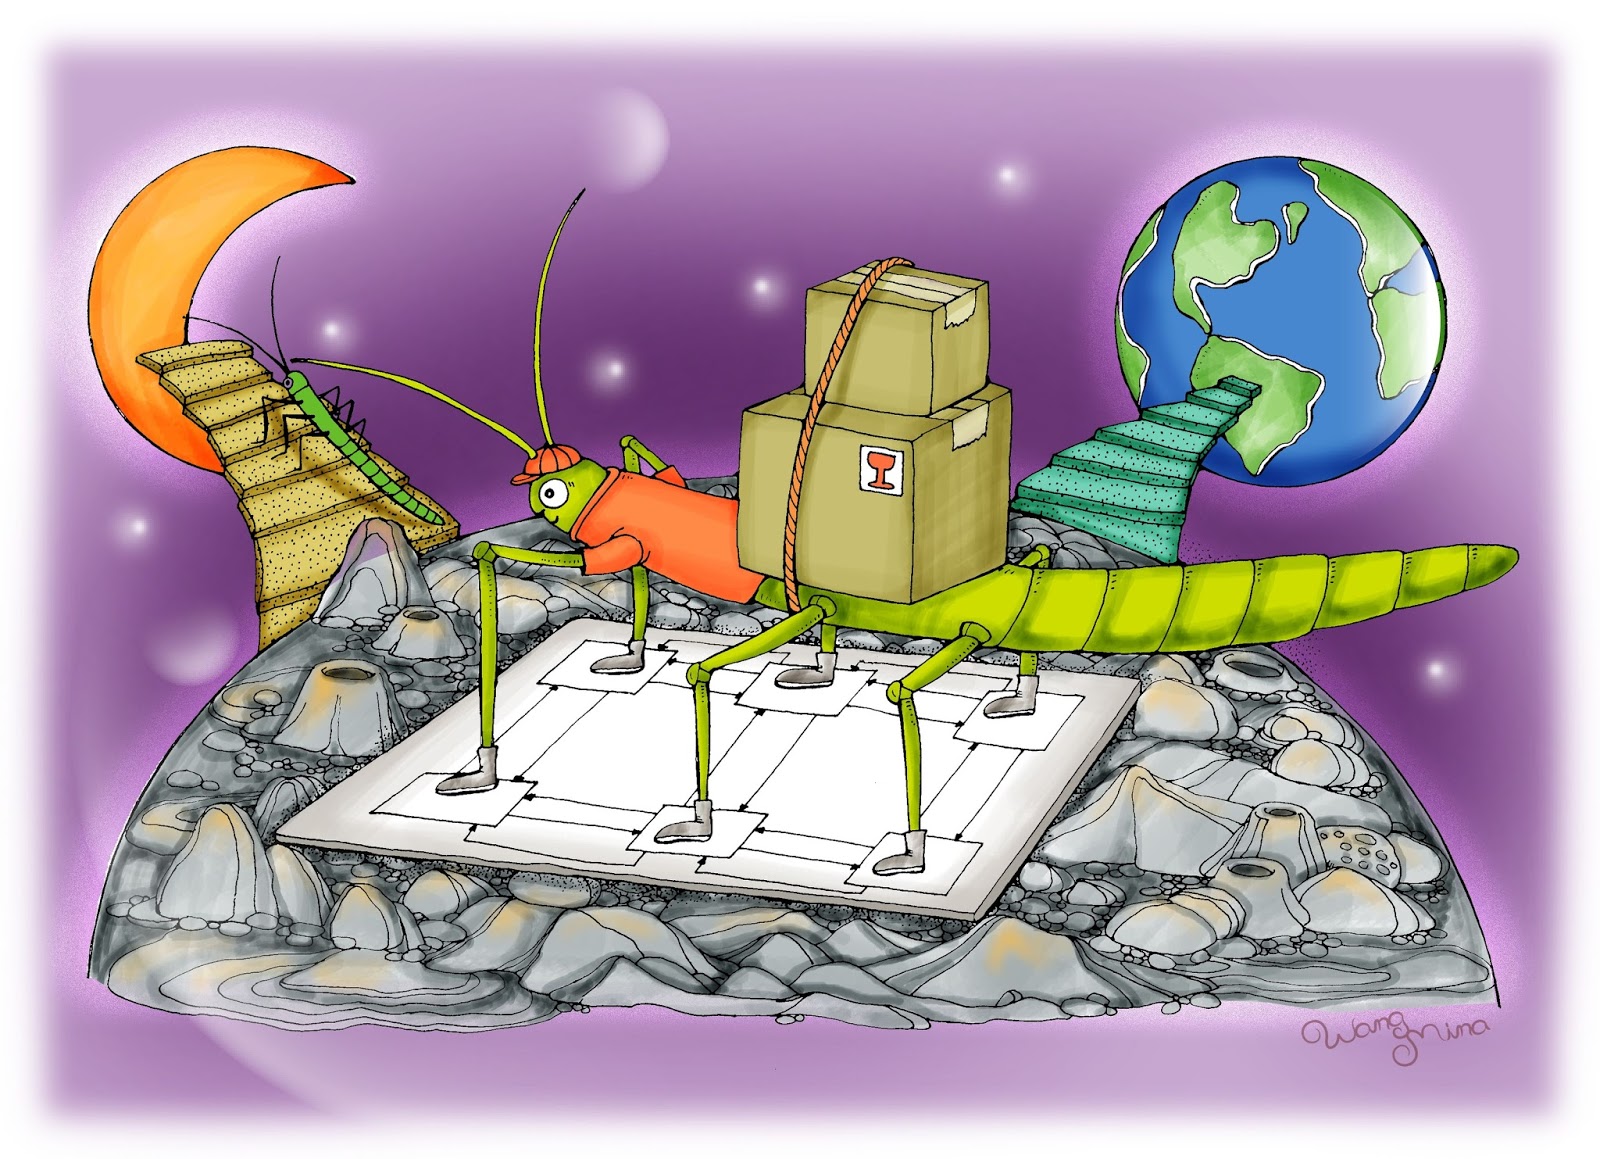
 
跨越階梯的仿生竹節蟲機器人「HECTOR」具自我意識及認知功能(繪製者:王美乃)。


國畢勒菲德大學「認知互動科技中心」(CITEC, Center of Excellence Cognitive Interaction Technology, Bielefeld University)的研究團隊包括電腦科學、生物學、材料科學、物理學和工程領域的科學家,他們觀察竹節蟲的行走運動方式,與脊椎動物的呼吸及運動一樣都屬於自主運動,採用超輕的碳纖維強化塑膠(carbon-fiber reinforced plastic, CFRP)製成的HECTOR的六隻機械足即以此為基礎設計,身體分成三段搭配三對足,每隻足具三個合計有18個佈滿感應器的電子關節,方便隨時轉換角度自由活動。此外每一隻足都有採用鋁合金材質製作的單獨驅動器和連接器,配有大量的感應器,是能夠獨立感應與行動的個體,幾乎不需進行訊息交換,能獨立偵測迴轉扭力的大小與施力結果,可以自行決定何時擺動、懸空與停止,如同具有天線與視覺的環境感應器。因此當前方遭遇大型障礙物,揮動的足便能偵測到發生撞擊,主動調節姿勢重新開始,直到攀越障礙物為止。

印度紅腳竹節蟲屬於竹節蟲目(Phasmida)笛竹節蟲科(Diapheromeridae),又稱為實驗室竹節蟲(Laboratory stick insect),體色是色調不一的暗綠或棕色、且夾雜一些深色斑點,雌成蟲的前足腿節基部內側呈亮紅色,胸部具有大量的小瘤或小結節,體長約7-10公分,為白天休息、夜間取食和活動的植食性無翅昆蟲,最大特徵就是會擬態小枝條。本種原產於印度,十九世紀末已帶入歐洲當成寵物飼養,目前遍佈南非、英國、和美國等世界各地。由於不能飛翔,因此特別纖細修長的六足善於行走,足末端也具備粘性的趾墊(toe pads)和不粘的後跟墊(heel)兩型足墊,覆蓋微毛的後跟墊在低壓時可加強摩擦力,在攀爬時提供額外的抓力以免掉落地面。因在實驗室內飼養方便,足很細長容易觀察,常成為仿生研究的對象。
 
津田氏大頭竹節蟲(Megacrania tsudai)僅分布於墾丁和綠島,是臺灣體型最大的竹節蟲(圖片來源:林士傑)。

一般的六足機器人通常會以「〉」形(左前/右中/左後足)與「〈」形(右前/左中/右後足)分兩組配對的方式,以三個支點同時支撐的「三腳架」方式行走,同時必須以事先設定的固定步法前進。HECTOR除三點式行進外,還額外加上演算法,分散控制機制(decentralized control mechanisms)能隨時偵測四周環境,進行目標規劃和路線選定,使機器人能在移動過程中根據地面情況靈活進行調整,能在崎嶇不平的路面持續前進,包括高低起伏的鵝卵石地;若遭遇臺階般有高低差的障礙物時,還會啟用迴避反射機制(evasion reflexes)。
讓HECTOR可以像竹節蟲的步行方式行走的基本軟體控制系統稱為「Walknet」,另一項「Navinet」控制系統,藉由感應器傳回的環境數據,處理後瞭解自己的位置,「思考」解決方案,負責選擇路線,定位導航抵達目標的路徑,使機器人以正確的步法穿過碎石地和上下樓梯。當Walknet及Navinet無法解決問題時,「ReaCog」控制系統就會啟動,使機器人不僅完成自動預定操作,還進一步模擬與執行「想像的行為」,尋找新的解決方案,並評估該動作是否有意義,此為具備「意識」的核心特徵,因此研究團隊主張HECTOR具有自我意識。除了卓越跨越障礙的能力外,HECTOR還具有「可變化」的概念,可以因應不同的研究配備特殊設備,例如可感應遠、近距離應的全方位攝影鏡頭,或可切換為觸覺天線,以探索周圍環境,頭部的相機系統也已經能傳送機器附近的畫面。
研究團隊已在模擬機器觸角,希望能使仿生竹節蟲機器人可以準確感測環境,更靈活自如上下爬行,同時開發和測試新版軟體,希望2017年透過賦予機器人簡單的規劃能力,使之更智能化、更深思考能力。雖然HECTOR最初的研發目的不是救災,但藉由實際模擬昆蟲的運動,已為未來的救災團隊提供新的想法,將有助於開發新類型的自動搜索和營救車輛,在困難地形上運載貨物,甚至幫助太空科學家探索其他星球。
(以上新聞編譯自2016年德國畢勒菲德大學認知互動科技中心發佈之訊息等)
(本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿)
責任編輯:歐陽盛芝/國立臺灣博物館
審校:歐陽盛芝/國立臺灣博物館
日期:2016/11/17
本單元學術名稱:生物醫農>動物學
標籤:步行至自我意識的仿生竹節蟲機器人「HECTOR」
資料來源:
Paskarbeit, J. and A. Schneider. 2016. HECTOR Bielefeld University Giant hexapod autonomous robot projects. CITEC, Bielefeld University (Visit date: 2016/09/23).
Cruse, H. and M. Schilling. 2015. Mental states as emergent properties: From walking to consciousness. In: Metzinger, T. and J. M. Windt (Eds.). Open MIND: 9(C). Frankfurt am Main: MIND Group, Germany ( http://dx.doi.org/10.15502/9783958570436).
Garcia-Saura, C. and M. Shanahan. 2015. Central pattern generators for the control of robotic systems. Independent Study Option report, Imperial College London (arXiv:1509.02417v1).
延伸學習:
CITEC, Bielefeld University. 2015. A robot prepared for self-awareness: Expanded software architecture for walking robot Hector. ScienceDaily / Science News, March 31, 2015.
Dürr, V. 2014. Stick insect antennae. Scholarpedia, 9(2): 6829 (http://dx.doi.org/10.4249/scholarpedia.6829).
James, M. 2015. Hector the robot stick insect. I Programmer / News / Robotics, January 4, 2015.
Paskarbeit, J., A. Schneider, M. Schilling, J. Schmitz. 2011. Designing a multi-legged robot as a test-bed for motion intelligence mechanisms. CITEC / Research / Projects / Archive, Bielefeld University (Visit date: 2016/09/29).
Phasmatodea. 2016. Wikipedia, https://en.wikipedia.org/wiki/Phasmatodea (Visit date: 2016/10/01).


2016年11月14日 星期一

『臺博新知』:仿生章魚新突破-從軟中帶硬進階到全軟體機器人時代


賴婉婷/國立臺灣博物館研究組
歐陽盛菊/國立清華大學工業工程與工程管理研究所碩士
歐陽盛芝/國立臺灣博物館
美國哈佛大學韋斯生物啟發工程研究所(Harvard University's Wyss Institute for Biologically Inspired Engineering)今(2016)年8月於《自然》期刊發表利用矽膠以3D列印製作出高度不到兩公分的全世界第一個仿生全軟體機器人「Octobot」,這是繼2015年該研究團隊利用有機矽彈性體成功製作四隻觸手仿生章魚軟體機器人後,另一項仿生科技突破。未來隨著材料科學和3D列印技術應用的進步,將可能改變軟體機器人在人類社會中扮演的角色,除了可以迅速的穿越狹小、不規則的空間執行救援任務外,也能在深海進行探勘、維修海底電纜或是深海發電機、在核能電廠進行檢修維護或廢爐作業而不用擔心輻射,甚至可在外太空讓機器人尋找外星世界的水源。
仿生章魚全軟體機器人「Octobot」將擴大機器人的應用領域(繪製者:王美乃)。


章魚身體呈囊狀,有一對很大的複眼及八隻可收縮的觸手(即腕足),因此又名八爪魚。每隻觸手均有兩排約300多個肉質吸盤,感覺非常靈敏,能有力的握持他物。運動時可用一隻觸手單獨動作,也可以兩、四或八隻成組動作。休息時仍有一至二隻觸手持續向著四周移動,若被輕觸刺激就會立刻反應,準備進攻或撤退逃走,無論是控制機制或實際運動方式都非常靈活,因此常成為製作仿生機器人的對象。
普遍分布於熱帶和溫帶海域的真章魚(Octopus vulgaris)是常用仿生動物(圖片來源:歐陽盛芝)。


僅有巴掌大小的Octobot具有八隻觸手,機體不含任何堅硬零件,只有微小管路組成微流體電路(microfluidic logic)的軟電路板,全部材料成本不到3美元,機體材料為「有機矽彈性體」(Sylgard,即polydimethylsiloxane, PDMS)和「電活性水凝膠彈性體」(electroactive polymer, EAP,其中一類為水凝膠彈性體hydrogel elastomer),藉由一個小型過氧化氫電池作為燃料,不需通電即可自動啟動,當過氧化氫溶液與嵌入的鉑微粒接觸時,經化學反應會產生液氣態混合的水和氧氣,當氧氣增多,控制器所受壓力改變,就能透過不同的閥門控制進行動作切換,最後氣體和水會從機器人氣孔釋放,因此又被暱稱為「放屁章魚」。目前一公克燃料可讓Octobot動作至多八分鐘,這項基本設計能按比例放大或縮小,根據機器人的工作內容增加或減少燃料容量。
2015年所研發的仿生章魚軟體機器人體長約12.7公分,僅有四隻觸手,必須以外接直流電方式驅動,利用蝕刻微流體(Lithographic microfluidic)技術製成的微流體管路控制行動,透過四隻觸手內的小汽缸帶動排氣泵驅動,當壓縮空氣或氣體注入四隻觸手後,具有超彈性的觸手會像氣球一樣擴張,隨著氣體量控制的變化而有擴張、收縮、伸直、蜷曲、復原等動作,就能靈活的在地面爬行或滑行、跳高,甚至能夠抓住雞蛋和燈泡。且為了增進運動性,研究團隊將機體分成兩層結構製作,一層是具彈性可強烈收縮、且受壓就會變形的有機矽塑膠(Ecoflex),另一層是相對較不具彈性,由有機矽彈性體構成的制動層。此軟體機器人測試時1分鐘內就可爬進高度低於1.9公分的玻璃板下,在此狹縫中連續來回穿梭可高達15次;另在3.3秒內可完成一次四隻觸手膨脹收縮的循環,依製造觸手的有機矽塑膠彈性而產生不同的運動速度,分別測得每小時13±0.6、24±3公尺,甚至高達92±4.3公尺,約為體長的725倍距離。
研究人員也曾測試在這款軟體機器人的體表覆蓋一層人造皮膚,當染料注入機體的微流體管路後,可在30秒內迅速變色;若加入螢光材料可讓其圖案、亮度、甚至體溫和形狀都隨環境溫度或光線等變化而改變,並與周圍環境融為一體,因此依需求可控制它顯示特定文字或圖案、各色亮光,甚至發出紅外線,或者躲過紅外線與熱感應的偵測,即已具備動態偽裝的能力。研究成果可應用於開發間諜機器人,還能在協助救災,幫助搜索和救援,使救難人員或罹難者輕易標定位置,或是在手術中標定位置、移動神經及血管或肌肉等功效。
由於Octobot可自帶燃料,獨立行動,並且只利用簡單的化學反應當能源,燃燒後僅產生水和氧氣,完全對環境無負擔,更利於水下活動,具有輕便、靈活、相對便宜的優點,可作為單次性機器使用。缺點是尚未能控制往某個特定的方向運動,並且沒有開關,其行動和隱形能力還需要改進。因此未來研究團隊將參考各階段成果,在Octobot上安裝更複雜的控制器和傳感器,使其具有探測周圍環境,發展接近或者躲避物體的能力,甚至研發出可延展的肌肉、細胞、感應器和控制系統。
(以上新聞編譯自2016年8月25日發行之Nature雜誌等)
(本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿)
責任編輯:歐陽盛芝/國立臺灣博物館
審校:歐陽盛芝/國立臺灣博物館
日期:2016/11/10
本單元學術名稱:生物醫農>動物學
標籤:仿生章魚新突破-從軟中帶硬進階到全軟體機器人時代
資料來源:
Wehner, M., R. L. Truby, D. J. Fitzgerald, B. Mosadegh, G. M. Whitesides, J. A. Lewis, and R. J. Wood. 2016. An Iintegrated design and fabrication strategy for entirely soft, autonomous robots. Nature, 2016, 536(7617): 451-455 (+11pp. Research Letter).
Price, M. 2016. 'Octobot' is the world’s first soft-bodied robot. Science / News, August 24, 2016.
延伸學習:
Rus, D. and M. T. Tolley. 2015. Design, fabrication and control of soft robots. Nature, 521(7553): 467-475.
Shepherd, R. F., F. Ilievski, W. Choi, S. A. Morin, A. A. Stokes, A. D. Mazzeo, X. Chen, M. Wang, and G. M. Whitesides. 2011. Multigait soft robot. PNAS (Proceedings of the National Academy of Sciences), 108(51): 20400-20403.
Whitesides, G. M. 2015. Bioinspiration: something for everyone. Interface Focus, 5: 20150031 ( http://dx.doi.org/10.1098/rsfs.2015.0031).

2016年11月7日 星期一

『臺博新知』:蛾眼構造啟發的智能窗戶

賴婉婷/國立臺灣博物館研究組
歐陽盛芝/國立臺灣博物館

仿生蛾眼構造的新型智能窗戶首次以奈米結構結合「熱致變色性塗層」(thermochromic coating),具有超級抗水性,將可自潔(self-cleaning)、節約能源和抗眩光(anti-glare),特別適合用於高層辦公大樓建築物,將能大幅減少洗窗和維護保養的人力和水費等開銷,只需極低的維護保養。這款窗戶的原型玻璃由英國工程和自然科學研究委員會(Engineering and Physical Sciences Research Council, EPSRC)補助英國倫敦大學學院(University College London, UCL)研究團隊十萬英磅(約四百萬台幣)開發,今(2016)年1月正式發佈。
仿蛾眼構造的智能窗戶將具抗水、自潔、節能和抗眩光等功能(繪製者:王美乃)。
仿生蛾眼的錐狀奈米突起高度約400奈米,直徑低於200奈米,製成玻璃的表面可讓空氣進入並確保只有極少量水會進入接觸,相較於普通玻璃上的雨水是附著在表面緩慢滑落、並沿途留下水痕,當雨水撃中使用「結構和振動光譜儀」(structural and vibrational spectroscopy)與電子顯微鏡技術製成的智能窗戶時,會在玻璃表面形成球狀水滴滾動,同時順道自潔撿拾泥土、灰塵和其他污染物。通常清洗摩天大樓窗戶的前五年花費相當於窗戶之原始安裝費用,具備自潔功能的智能窗戶可有效節省後續支出。

蛾類的複眼是由許多緊密排列的六角形小眼組成,這些小眼表面具有相當多排列整齊的錐狀奈米突起,奈米結構尺寸小於波長(400-700奈米),以分布於臺灣的紅天蛾(Deilephila elpenor,又名大象天蛾)為例,每一隻小眼表面的奈米突起高度和間距均為200-300奈米,屬於一種次波長結構,當光線進入時能夠分別聚集到小眼的感光細胞,形成清晰的圖像,因此夜行性的蛾類即使在非常微弱光線下也能看清楚。科學家所發現的「蛾眼效應」(moth eye effect)即指光波的折射率會在蛾眼表面以「漸變折射率」(graded index)呈連續性的變化,導致大部分的光都被吸收,只有極少被反射,故蛾眼不反光而呈黑色,即使在月光下覓食或活動也不易被天敵發現,能躲避被天敵捕食的風險,有利於生存。
褐鋸尺蛾(Cleora repulsaria)雌蛾,本種又名闊帶尺蛾,分布於低海拔山區(圖片來源:林士傑)。
研究團隊經試驗得知,常用於太陽能光電領域的二氧化釩(VO2)塗層用於建築物能降低炎熱和減少空調負載,因此使用「常壓化學氣相沈積法」(atmospheric-pressure chemical vapor deposition, APCVD),快速將二氧化釩/二氧化矽/二氧化鈦(VO2/SiO2/TiO2)沈積在玻璃基板上,塗佈成多功能的強效薄膜,與相同厚度的單層二氧化釩薄膜比較,更具優異的太陽調節性、高透明度與抗磨損性。由於二氧化鈦具有良好的光觸媒活性,經測試光降解(photodegradation)有機污染物硬脂酸(stearic acid)模型證實,相較於複合的強效薄膜與自潔玻璃商品,更具自潔功效。

由於二氧化矽的作用是一層阻障層,可阻擋正四價鈦離子(Ti4+)擴散到二氧化釩塗層,與單層二氧化釩薄膜比較,強效薄膜也具有促進光學性質及允許優越的「熱致變色性行為」(thermochromic behavior)。研究團隊因此模擬單一化合物在所有材質的特性,發現沈積二氧化矽/二氧化鈦複合層導致可見光的透射較單層同型物質約增加30%,同時加倍材質的太陽調節特性,效能甚至超越目前使用銀、金和其他金屬基底塗層所製成的節能窗戶。當此種智能玻璃表面只塗佈很薄一層約5-10奈米的二氧化釩薄膜時,寒冷期間可阻止熱輻射散逸、防止熱量損失,炎熱期間可防止太陽的紅外線輻射進入建築物,有效減少空調負載,達到節約能源功效。由於二氧化釩是一種便宜且普遍存在於65種不同礦物中的材料,依不同需求可與其他薄層結合及計算實際成本,新型智能窗戶將可降低達40%的暖氣開銷,並節約能源。
仿生原型玻璃還具有抗眩光功能,是類似蛾類為躲避天敵演化出的眼睛所具備的抗反射特性奈米結構設計,可以減低室內光反射量低於5%(其他二氧化釩塗層節能窗戶只達20-30%),提高舒適度。

目前該團隊已和英國製造商討論量產和商業化新型智能窗戶的可行性,歐洲研究委員會(European Research Council, ERC)也補助該團隊五年智能窗戶(IntelGlazing)計畫,研發更大尺寸並測試在實際戶外環境條件使用的情形,若能引起工商業界興趣,預計3-5年就能進入市場,未來還將開發出結合此奈米結構、可應用於傳統窗戶的自貼式智能薄膜。

(以上新聞編譯自2016年2月19日發行之Chemistry of Materials雜誌等)
(本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿)

責任編輯:歐陽盛芝/國立臺灣博物館
審校:歐陽盛芝/國立臺灣博物館
日期:2016/11/3
關鍵字與名詞解釋
關鍵字:蛾眼、智能窗戶、自潔、節能、抗眩光。
名詞解釋:
延伸閱讀
資料來源:
Powell, M. J., R. Quesada-Cabrera, A. Taylor, D. Teixeira, I. Papakonstantinou, R. G. Palgrave, G. Sankar, and I. P. Parkin. 2016. Intelligent multifunctional VO2/SiO2/TiO2 coatings for self-cleaning, energy-saving window panels. Chemistry of Materials, 28(5): 1369-1376.
University College London (UCL). 2016. Nature inspired self-cleaning windows developed. University College London / UCL News, January 20, 2016.
延伸學習:
呂宗昕、吳偉宏。2004。奈米科技與二氧化鈦光觸媒。科學發展,(376): 72-77。
AskNature Team. 2015. Eyes are anti-reflective-elephant hawk-moth. AskNature / Strategy, July 16, 2015.
Münzner, V. P. 2016. Smart Window – University College London demonstrates three benefits. Ecourbanlab, January 31, 2016.
Taylor, A., I. Parkin, N. Noor, C. Tummeltshammer, M. S. Brown, and I. Papakonstantinou. 2013. A bioinspired solution for spectrally selective thermochromic VO2 coated intelligent glazing. Optics Express, 21(S5): A750-764.


最新留言

追蹤者

搜尋此網誌