2016年12月12日 星期一

『臺博新知』:仿生軟體機器鰩魚可望建造人工心臟


賴婉婷/國立臺灣博物館研究組
歐陽盛菊/國立清華大學工業工程與工程管理研究所碩士
歐陽盛芝/國立臺灣博物館

一款僅16公釐長、重量10毫克的微型仿生軟體機器鰩魚(tissue-engineered soft-robotic ray)突破生物和機器的界限,是運用組織工程學製成的半機械體,使用生物活體細胞且完美複製真正鰩魚(batoid fish)或魟魚的游泳方式,尺寸只有真實幼魚的十分之一,製造一條僅需一星期,未來將可望建造人工心臟。研究成果今(2016)年7月由美國哈佛大學帕克(Kevin Kit Parker)教授主導的國際研究小組在《科學》(Science)期刊發表,未來不僅可研發更多栩栩如生的合成動物,更可促進醫療設備的發展。
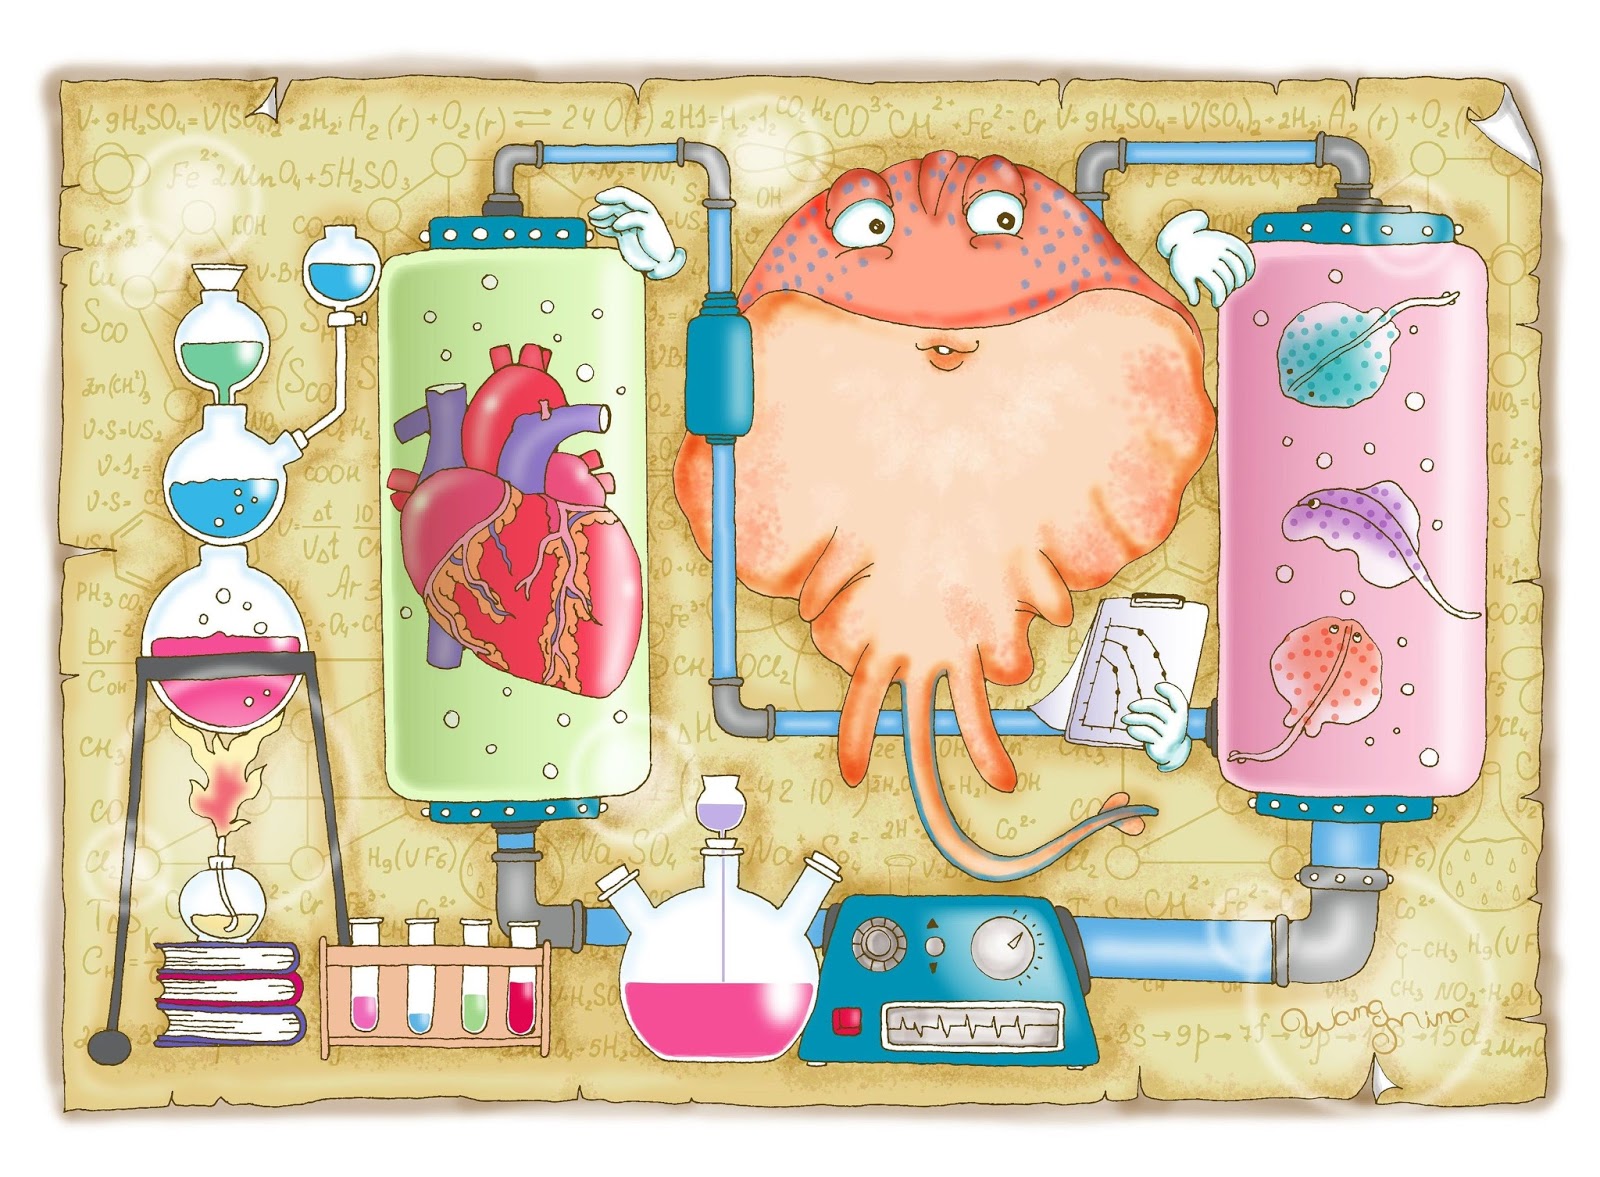
仿生軟體機器鰩魚具生物活體細胞且複製鰩魚或魟魚的游泳方式,是運用組織工程學製成的半機械體(繪製者:王美乃)。


組織工程學又稱為再生醫學,是指利用生物活性物質,通過體外培養或構建的方法,再造或修復人體器官和組織的技術。這類人造組織或人工器官的研發屬於綜合生物學、醫學、工程學等跨學科的生物醫學工程領域,困難度很高、卻具高需求性。

帕克教授認為鰩形目(Rajiformes)的鰩魚和魟魚之特殊體型及游動方式可增強對抗運動的穩定性,游動時改變方向的方式與心臟跳動有相似之處,能有效防止傾斜或翻轉,是研發機器人技術的理想生物模型。研究小組的仿生對象以英文名為Little skates的猬白鰩(Leucoraja erinacea)幼魚為主(避免被成魚尾鞭刺到導致中毒風險),其他英文名為Stingrays、Skates或Rays的藍斑條尾魟(Taeniura lymma)和奧氏江魟(Potamotrygon orbignyi)為輔。牠們的身體扁平,菱形體型係因發達的胸鰭像一對翅膀與身體結合,尾鞭細長並有毒刺,游泳時翼狀胸鰭以波浪形擺動,能高效率的快速游動。一般棲息在深度100米以內的海底沙地,以小型貝類、甲殼類或魚蝦為食。
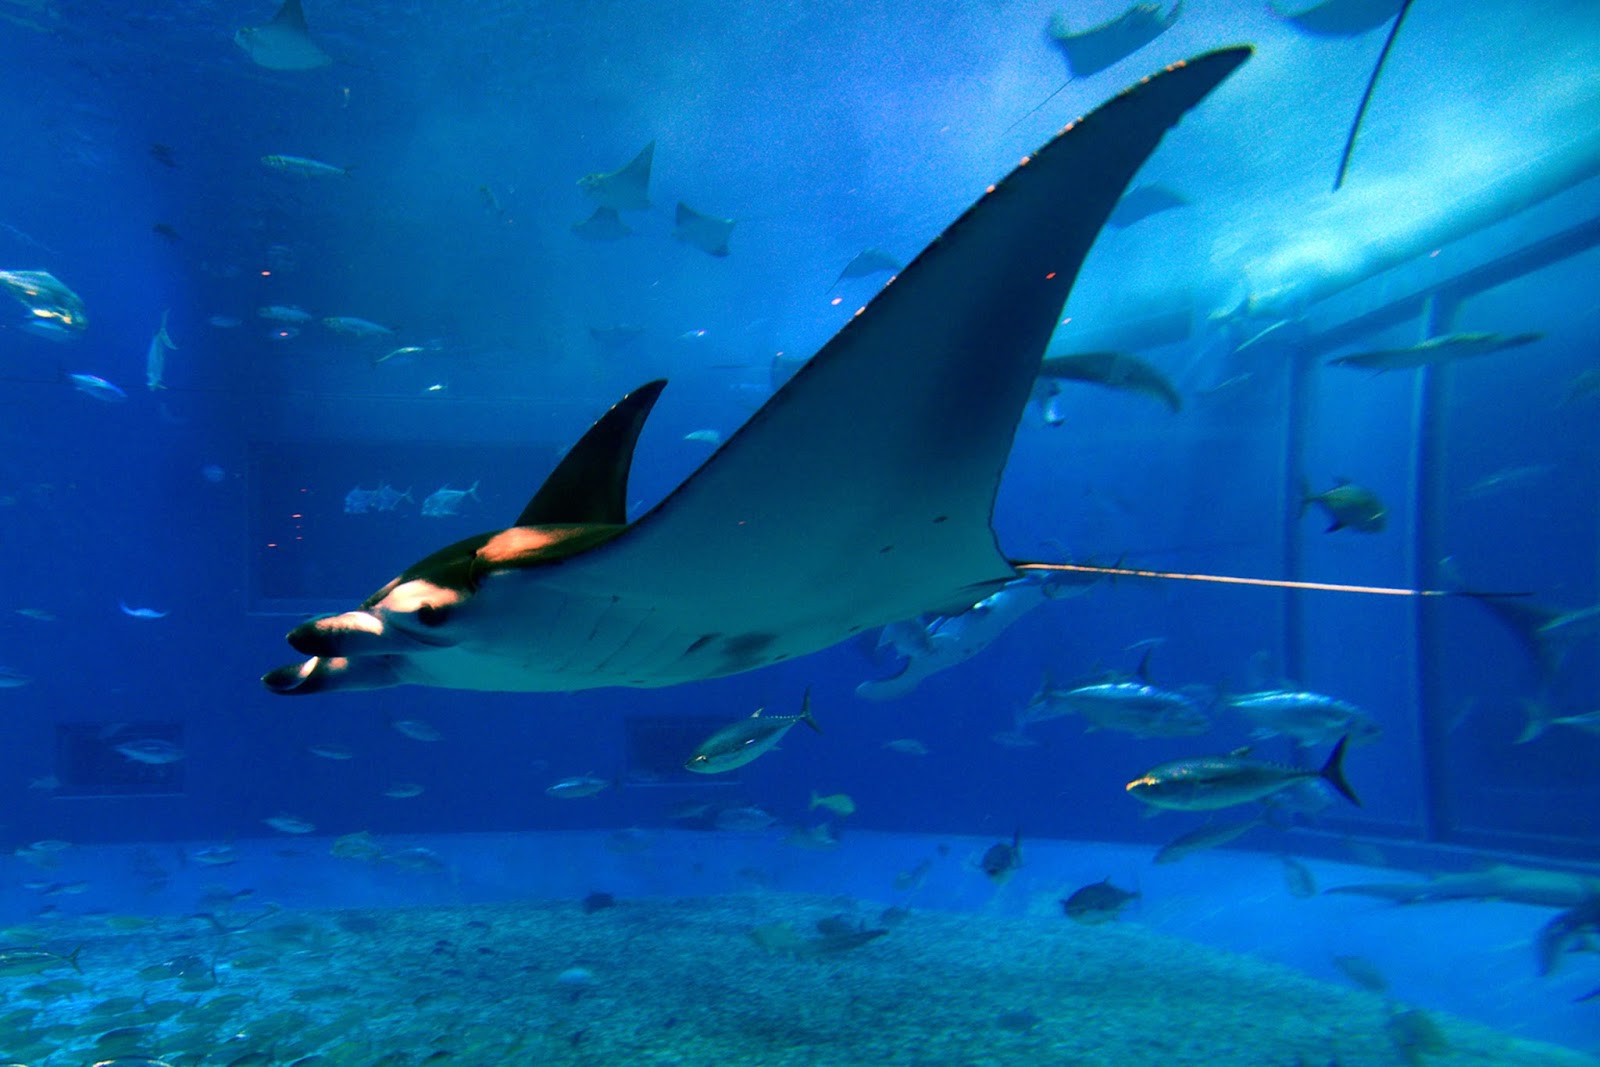
雪花鴨嘴燕魟(Aetobatus narinari)分布於熱帶和暖溫帶海域,其翼狀胸鰭呈波浪形擺動方式游泳(圖片來源:林士傑)。


微型機器鰩魚是結合活生物細胞與人工材料組成的複合體,也是光驅動機器人,如同猬白鰩有一個平滑的軀幹和長長的翅膀狀魚鰭,由透明彈性的有機矽(elastomer,聚二甲基矽氧烷PDMS)仿生皮膚包覆黃金骨架構成,最特別的是腹面皮膚下有肌肉層,當以藍光(波長465 nm)控制這層活肌肉細胞收縮時,它的翼狀胸鰭就會像真實鰩魚般進行波浪運動游泳,能藉由光線導引上下擺動魚鰭,在水中使用1.5Hz頻率的藍色雙光源LED可控制其活動。若同時用雙光源,一亮一滅時就會向前游動;如果只照射一邊魚鰭,觸發右邊或左邊蛇形肌電路就能讓它轉向;藍光亮滅的頻率(1-3 Hz)決定游泳速度,可達每小時約9公尺;若在約250 mm(其身長的15倍)距離以平均每秒1.5 mm速度沿著彎曲路徑引導,仿生鰩魚均可任意左轉或右轉,還能連續6天保持80%初始速度游動。

研究團隊使用鈦金屬模具以四層構造來架構機器鰩魚,完全複製猬白鰩由軟骨、雙層肌肉、和其他有機組織構成的胸鰭,第一層是用雷射3D切割成鰩魚形狀的有機矽透明彈性層,第二層使用穩定性高的惰性金屬黃金製成人造軟骨,第三層是防止心肌纖維細胞直接接觸金屬、造成細胞死亡的另一層有機矽透明彈性層,最後則是肌肉層。

肌肉層係採用2天大的大鼠胚胎心臟肌肉細胞,植入病毒感染後鑑識分離出的光敏基因(optogenetic molecular)片段,當這些心肌纖維細胞被藍光照射就會自行收縮,藍光消失後可重新伸展。研究團隊使用有機矽膜植入纖維連接蛋白(fibronectin)製作模板,以微接觸印刷(microcontact printing)技術,引導作為「種子」的心肌纖維細胞生長,約一周時間可培養出20萬個心肌纖維細胞,形成一個放射狀蛇形肌電路(serpentine patterned muscle circuits),類似真正鰩魚的肌肉纖維結構,肌肉內都具有肌節Z線,可確保肌肉纖維伸縮無礙。當心肌纖維細胞收縮可帶動魚鰭向下,黃金軟骨的彈性係數可支援骨骼系統的拮抗作用,使魚鰭向上回彈,構成一條會波浪運動的仿生機器鰩魚。惜因心肌纖維細胞不具免疫系統,在營養液中僅能存活一周,因此這條仿生鰩魚尚無法在營養液之外的環境「生存」。

此項成果證明組織工程和軟體機器人技術的結合具有巨大潛力,研究團隊未來可望利用反向工程技術,結合機器人工程學和基因生物學技術,製造出更多種類的肌肉泵、以建造出人工心臟,救治和延長病人壽命,提高人類生活品質。

(以上新聞編譯自2016年7月8日發行之Science期刊等)

(本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿)

責任編輯:歐陽盛芝/國立臺灣博物館
審校:歐陽盛芝/國立臺灣博物館

日期:2016/12/8

本單元學術名稱:生物醫農>動物學
標籤:仿生軟體機器鰩魚可望建造人工心臟

資料來源:
Park, S. J., M. Gazzola, K. S. Park, S. Park, V. Di Santo, E. L. Blevins, J. U. Lind, P. H. Campbell, S. Dauth, A. K. Capulli, F. S. Pasqualini, S. Ahn, A. Cho, H. Yuan, B. M. Maoz, R. Vijaykumar, J. W. Choi, K. Deisseroth, G. V. Lauder, L. Mahadevan, and K. K. Parker. 2016. Phototactic guidance of a tissue-engineered soft-robotic ray. Science, 353 (6295): 158-162 (+ 41 pp. Supplementary Materials).

Pennisi, E. 2016. Robotic stingray powered by light-activated muscle cells. Science / News, July 7, 2016.

延伸學習:
Di Santo, V. and C. P. Kenaley. 2016. Skating by: low energetic costs of swimming in a batoid fish. Journal of Experimental Biology, 219(12): 1804-1807.

Yirka, B. 2016. Tiny soft robot stingray propelled by rat heart cells is guided by light. TechXplore / News, July 8, 2016.


2016年12月5日 星期一

『臺博新知』:仿生章魚軟體機器人「Octo-bot」

賴婉婷/國立臺灣博物館研究組 
歐陽盛菊/國立清華大學工業工程與工程管理研究所碩士 
歐陽盛芝/國立臺灣博物館 


仿生章魚軟體機器人「Octo-bot」今(2016)年8月由義大利聖安娜高等研究院(St. Anna School of Advanced Studies)仿生機器人研究所拉席(Cecilia Laschi)教授正式發表於《科技綜覽》(IEEE Spectrum)月刊,首創簡單控制和運動能力兼備的水下軟體機器人,具備柔軟觸手操縱或在狹小空間移動等章魚的獨特功能,可以用觸手爬行及抓取物件;研究團隊將機器人攜帶物品置於海中實際測試,透過網路控制Octo-bot的八隻觸手,可以模仿章魚彎曲觸手及快速游泳,遭遇波浪或海流仍可服從指令,在海中活動或鑽入碼頭下的狹小縫隙。以此為原型能製出只值100美元的軟體機器人,由於具有輕便、靈活、相對便宜的優越性,可作為一次性機器使用。  
仿生章魚軟體機器人「Octo-bot」為兼具簡單控制和運動能力的水下軟體機器人(繪製者:王美乃)。
拉席教授於2007年起開始研究屬於軟體動物門頭足綱八腕目(Octopoda)的章魚,2009年起組成國際研究團隊共同執行「章魚整合計畫」(Octopus Integrating Project),經解剖發現章魚觸手是由斜、橫、縱向共三組肌肉組成一種十字交叉結構控制,利用肌肉性水壓調節構造(muscular hydrostat)機制,能伸展原始長度的兩倍以上;當縱向肌肉收縮時,觸手會變得更短、更胖;而當橫向肌肉收縮時,觸手會變得更長、更瘦。因此章魚得以進行移動、觸摸、抓握、擠壓和變形等各種靈活的動作。 

研究團隊試驗得知章魚的第一對觸手執行操縱功能,其餘三對則用於運動,因此依據章魚的真實對應功能計算出數學模型,使機器人的觸手在不同環境條件可達最佳運動模式,結果發現每隻觸手只要有一個微控制器充當其大腦,再以簡單的馬達提供動力,就可以使觸手執行動作。因此Octo-bot配備有一個模擬大腦的控制器,及八隻附有微控制系統的觸手,可使每隻觸手可以獨立行動,也可以成對協調動作,只要傳達簡單指令就能有效執行複雜的任務。  

八腕目(Octopoda)的章魚有四對靈活的觸手,第一對執行操縱功能,其餘三對則用於運動(圖片來源:歐陽盛芝)。

2005年以色列科學家就知道章魚具有相當複雜的神經系統,但只有一部分在腦部,其餘三分之二都位於沒有關節的觸手,但發現觸手切斷後,不需要腦部控制,每條臂神經節仍可單獨控制觸手肌肉的協調和收縮,產生有節奏的運動,即所謂的「肌肉記憶」,讓觸手具有許多複雜的自發性動作。拉席教授團隊進一步分析章魚的爬行動作,發現其僅運用兩隻觸手就能有序前進,先將附滿吸盤的觸手置於海底,接著將觸手延長以推進身體的其他部分前進,再收縮觸手使得其脫離海底,最後縮短觸手靠近身體為下次動作做好準備。這類僅由肢體根據環境作出對自己有利反應的概念被稱為「智能體現」(embodied intelligence),有利於工程師設計出動作更靈活的機器手臂、或是不需要大腦的機器人。  

  Octo-bot就是先建立觸手的仿生結構及運動模式,第一對機器觸手執行操縱功能,是由纖細的金屬電纜及易於彎曲、且在加熱後可恢復原有形狀的「形狀記憶合金」(shape-memory alloys, SMA)彈簧所組成,以縱向電纜和橫向彈簧模擬章魚十字交叉肌肉結構,連接到彈性的套筒構造,外覆一層具導電性記憶布(Electrolycra),以馬達供電帶動電纜組合,改變其電阻會產生不同的延展性,或以電流加熱不同部位的彈簧,機器人就能感受外界的觸感並回饋,使觸手能夠擺動,或視目標改變觸手形狀來抓取瓶子或捲住人的手;其餘三對機器觸手執行運動功能,由電纜和矽氧樹脂(silicone)組成,每個觸手上都有一個獨立的馬達提供動力,使電纜伸展彎曲,並將感應器嵌入矽氧樹脂模擬章魚吸盤,可視地形環境做出吸附和鬆開反應,以完成爬行運動。  

  研究團隊另模仿章魚吸水可膨脹套膜、再向後噴水產生推進力的原理,計算機器人使用的矽氧樹脂套膜(silicone mantle)尺寸、形狀、材料特性,及套膜因噴射的水變形之方式,成功製作出仿生套膜。海中實地測試時,Octo-bot用水膨脹可延展的套膜,僅以一個小馬達和幾條簡單的纜線,就能噴水產生推進力驅動變形運動游泳,速度可達每秒游動18公分的距離;爬行時則可有序的繃緊八隻鬆軟的觸手,沿著海底沙地漫步或是越過碎石;當被指示探索碼頭下方的狹小空間時,也能將柔軟的身體挪入細窄的間隙。  

  自2011年研究團隊發表一隻章魚觸手的仿生結構及運動模式成果後,至2015年已研發製造了自動化生產用的蔬果生產分裝機器人、生物醫學的內視鏡機器人和醫療微創手術機器手臂,及以腦神經操控的人體義肢等改變人類生活的各種實用性發明。未來Octo-bot除了可用於鑽過極窄的縫隙或穿行過碎屑堆執行救災行動、擔任家庭健康照護、或是在工廠處理細緻易碎物件外,仿真外型也可成功混入海洋生物之中,背負相機或攝影機等裝備觀測海中生物的行為和生態,或攜帶感測和記錄儀器獲得海流變化資料;又因具備能爬過而不陷入爛泥的特性,可應用於深海探勘、維修海底電纜或深海發電機;甚或應用於核能電廠進行檢修維護或廢爐作業,也不用擔心輻射傷害;如果縮小為奈米機器人,透過指令就可在人體內進行手術或治療。目前研究團隊還為Octo-bot研製特殊的皮膚,希望未來能執行太空任務,可鑽進管道內部等太空人無法涉足的空間檢修,或是爬入小洞探險,執行尋找外星水源等任務。  

  (以上新聞編譯自2016年8月15日發行之IEEE Spectrum月刊等)  

  本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿) 

責任編輯:歐陽盛芝/國立臺灣博物館 

審校:歐陽盛芝/國立臺灣博物館  

  日期:2016/12/1 

本單元學術名稱:生物醫農>動物學 

標籤:仿生章魚軟體機器人「Octo-bot」  

  資料來源: 
Laschi, C. 2016. Robot octopus points the way to soft robotics with eight wiggly arms: a squishy underwater robot with limbs that bend in every direction requires unusual control strategies. IEEE Spectrum / Robotics / Robot Sensors & Actuators, August 15, 2016. 

Shen, H. 2016. Meet the soft, cuddly robots of the future. Nature / News Feature, February 3, 2016. 

延伸學習: 
Cianchetti, M., M. Calisti, L. Margheri, M. Kuba, and C. Laschi. 2015. Bioinspired locomotion and grasping in water: the soft eight-arm OCTOPUS robot. Bioinspiration & Biomimetics, 10(3): 035003 (http://dx.doi.org/10.1088/1748-3190/10/3/035003). 

Calisti, M., M. Giorelli, G. Levy, B. Mazzolai, B. Hochner, C. Laschi, and P. Dario. 2011. An octopus-bioinspired solution to movement and manipulation for soft robots. Bioinspiration & Biomimetics, 6(3): 036002 (http://dx.doi.org/10.1088/1748-3182/6/3/036002).  

2016年11月28日 星期一

『臺博新知』:仿蛾眼石墨烯開創光電應用新願景


賴婉婷/國立臺灣博物館研究組
歐陽盛芝/國立臺灣博物館
2004年物理學家海姆(Andre Geim)和指導的博士生諾沃肖洛夫(Konstantin Novoselov)因為成功將石墨烯(graphene,碳質新材料)從石墨中分離出來,共同獲得2010年諾貝爾物理學獎。這種目前世界上最薄、電阻率最小、兼具彈性及導熱佳的奈米材料,硬度是鋼鐵的一百倍,為二維六角型蜂巢晶格結構的平面薄膜,面積約0.052nm²,密度為0.77mg/ m²,厚度僅有一個碳原子。面積一平方公尺的單層原子的石墨烯總重僅0.77mg,卻可乘載四公斤內的重物;但缺點是無法有效捕捉光和熱,僅有2-3%吸光率,幾乎完全透明。今(2016)年2月英國薩里大學(University of Surrey)西瓦(S. Ravi P. Silva)教授發明了一種模仿偏瞳蔽眼蝶(Bicyclus anynana)的眼睛(以下簡稱蛾眼)表面奈米突起結構的高效能吸光材料,能夠捕捉光和餘熱發電,將石墨烯吸光率提高至99%,即使很微弱的光也可吸收,是已知材料中能吸收同等範圍光波中最薄且效率最高的,開創了石墨烯應用於光電領域的新願景。
模仿蝴蝶眼睛構造的仿蛾眼石墨烯具高效能吸光性,可廣泛應用於光電設備(繪製者:王美乃)。


這份在《科學進步》(Science Advances)期刊上刊登的研究報告指出,研究團隊利用一種稱為奈米紋理(nanotexturing)方式對石墨烯表面進行紋理調整,藉著非晶碳(amorphous carbon)和鐵薄層間的固態反應產生電子解耦(electronic decoupling)的石墨烯層,這種反應會讓其平面間啟動一個扭轉的角度,使各層分開並能保留個別層的電子性質。再以真空技術形成無序排列的奈米結構,讓其堆疊成多層解耦石墨烯層,組成厚度為15奈米的超薄吸收層。這種仿生蛾眼結構可吸收許多不同頻率的光,具有從中紅外線跨越可見光至紫外線光譜的強力超寬頻吸光能力。這種製程技術不但與目前業界使用的真空電漿沈積技術(vacuum plasma-deposition techniques)相容,並且日後有可能實現低成本的卷對卷生產(roll-to-roll production)技術。
仿生蛾眼石墨烯的新材料應用層面相當廣,雖然目前價格高達每公斤250-300美元,但仍具有巨大商機,已研發應用於單分子氣體偵測、光能飛行器、石墨烯奈米帶、積體電路、石墨烯電晶體、透明導電電極、導熱材料或熱界面材料、場發射源及其真空電子器件、超級電容器、海水淡化、太陽能電池、石墨烯生物器件、人造皮膚、抗菌物質、和石墨烯感光元件等方面。
 
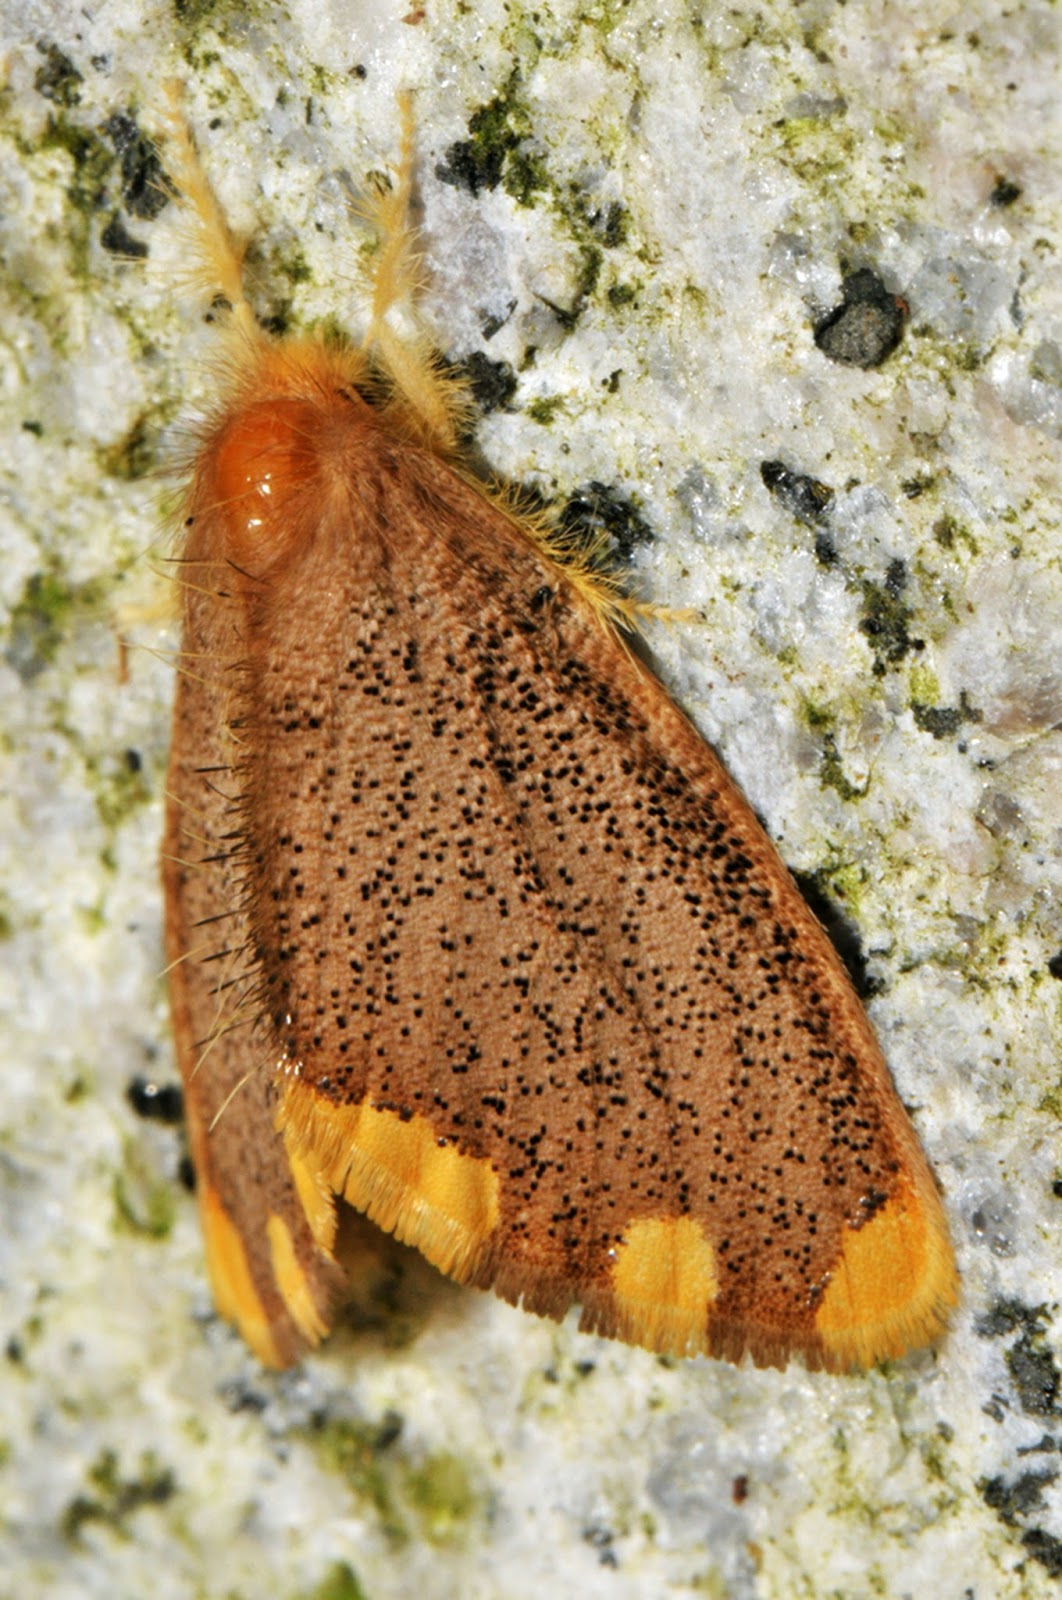
緣黃毒蛾(Somena scintillans)雌蛾,本種又名雙線盜毒蛾,分布於低海拔山區(圖片來源:林士傑)。


早在1962年生物學家伯納德和米勒(C. G. Bernhard and William H. Miller)就觀察蛾眼構造,隨後其他科學家雖然發現許多昆蟲組成複眼的六角形小眼表面的奈米突起結構形狀、尺寸、和排列等有差異,但都具有類似原理,在很微弱光線下都看得清楚,爾後就通稱這類昆蟲的複眼結構為蛾眼構造。2006年荷蘭格羅寧根大學(University of Groningen)斯特芬嘉(Doekele G. Stavenga)教授經試驗得知,屬於鱗翅目蛺蝶科(Nymphalidae)的偏瞳蔽眼蝶,其小眼表面具有排列整齊、高度為210奈米的奈米突起,兩個突起間距為205奈米,當光線進入時能夠將其分別聚集到小眼的感光細胞而形成清晰圖像,由於只反射極少的光,因此光吸收力特別好。
太陽能電池是將太陽光轉化成電能的裝置,當光照到導體或半導體上時,光子與其中的電子作用,造成電子流動而產生電壓與電流。太陽能電池界已持續研發用輕薄的石墨烯材料製成新型太陽能電池,希望開發對環境無污染的環保發電方式,這種發電方式不僅可再生,而且不會產生二氧化碳等溫室氣體。太陽能電池依材質可分為單晶矽、多晶矽、薄膜、聚光型、染料敏化等類型,但目前應用最廣、產量最大的單晶矽與多晶矽太陽能電池商品,僅能將太陽能轉換成約15%的可用電能,其餘85%都轉換成無法利用的熱能,即平均效率只有15%左右,未來運用仿蛾眼研究成果增加石墨烯的吸光率以大幅增加轉換效率就成為太陽能電池應用的關鍵重點。
仿生蛾眼石墨烯除了可廣泛應用於光電設備,例如將此高度吸光薄層塗佈在太陽能電池表面,能夠顯著提高收集光線及轉換成電能的效率;也能用於抗反射塗層眼鏡、校正天線(rectennas, 矽控整流二極體天線)、和光電探測器等方面;這項技術也讓紅外線光電微機電系統設備(IR opto-MEMS)設計可應用於顯示技術,進而提高各種有關光捕獲和光學元件裝置的現有或新興技術的性能;這項發明甚或將改變我們的生活,包括發展可貼在窗戶或牆壁上發電的智能壁紙,以及可隨時充電、維持長效運用的智慧型手機電池或穿戴式裝置等。
(以上新聞編譯自2016年2月26日發行之Science Advances雜誌等)
(本文由科技部補助「向大自然借鏡:生物行為的科學解密」執行團隊撰稿)
責任編輯:歐陽盛芝/國立臺灣博物館
審校:歐陽盛芝/國立臺灣博物館
日期:2016/11/24
本單元學術名稱:生物醫農>動物學
標籤:仿蛾眼石墨烯開創光電應用新願景
資料來源:
Anguita, J. V., M. Ahamd, S. Haq, J. Allam, and S. Ravi P. Silva. 2016. Ultra-broadband light trapping using nanotextured decoupled graphene multilayers. Science Advances, 2016, 2: e1501238 (http://dx.doi.org/10.1126/saciadv.1501238).
Anguita J. V. and S. Ravi P. Silva. 2016. Graphene ̍moth eyes̍ to power future smart technologies. SPIE / Newsroom, July 18, 2016.
Stavenga, D. G., S. Foletti, G. Palasantzas, and K. Arikawa. 2006. Light on the moth-eye corneal nipple array of butterflies. Proceedings of the Royal Society B, 265: 661-667 (http://dx.doi.org/10.1098/rspb.2005.3369).
延伸學習:
太陽能電池。2016。維基百科,https://zh.wikipedia.org/wiki/%E5%A4%AA%E9%98%
B3%E8%83%BD%E7%94%B5%E6%B1%A0(瀏覽日期:2016/10/20)。
石墨烯。2016。維基百科,https://zh.wikipedia.org/wiki/%E7%9F%B3%E5%A2%A8%
E7%83%AF(瀏覽日期:2016/10/19)。
聚恆科技股份有限公司。2016。太陽能模組介紹。聚恆科技股份有限公司/產品販售,http://www.hengs.com/solarproducts-pv%20module.html(瀏覽日期:2016/10/20)。

最新留言

追蹤者

搜尋此網誌